
七月在线·具身智能机器人复现实战营:从大模型到机器人控制,掌握具身智能核心技术
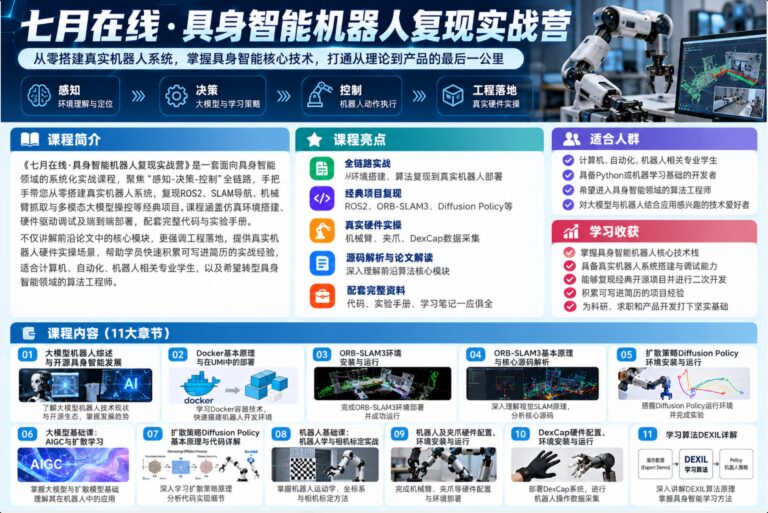
《七月在线·具身智能机器人复现实战营》是一套聚焦具身智能、机器人学习、视觉感知、模仿学习与大模型机器人应用的综合实战课程。课程围绕当前人工智能与机器人技术融合的发展趋势,以“理论讲解+源码解析+环境部署+项目复现”为核心教学模式,系统覆盖机器人感知、空间定位、动作决策、机械臂控制以及智能操作等关键技术,帮助学员建立从算法研究到工程实践的完整知识体系。
一、具身智能基础与大模型机器人发展
课程首先介绍大模型机器人技术的发展现状、开源具身智能生态及主要技术路线,深入分析人工智能如何从传统文本与图像处理走向真实物理环境中的感知和操作。结合AIGC、扩散模型及机器人学习基础知识,理解视觉语言模型、多模态信息处理与机器人自主执行任务之间的联系,为后续算法复现奠定理论基础。
二、Docker环境部署与机器人开发基础
针对机器人项目依赖复杂、运行环境配置困难等问题,课程详细讲解Docker基本原理、容器环境管理及其在UMI相关项目中的部署方法。通过实际操作掌握开发环境搭建、依赖安装、运行调试和常见故障排查技巧。同时介绍机器人学基础、坐标系转换、运动学原理及相机标定实战,帮助学员理解机器人如何建立空间认知并完成精确操作。
三、ORB-SLAM3视觉定位与地图构建
视觉SLAM是机器人自主感知环境的重要技术。本模块围绕经典开源项目ORB-SLAM3展开,系统讲解环境安装、程序运行、算法原理及核心源码。重点分析视觉特征提取、特征匹配、相机位姿估计、地图构建及跟踪优化等技术环节,让学员理解机器人如何利用视觉信息判断自身位置、感知周围环境,为自主导航与智能控制建立技术基础。
四、Diffusion Policy扩散策略与机器人动作生成
Diffusion Policy是机器人模仿学习领域的重要研究方向。课程从扩散模型的基础原理入手,逐步讲解Diffusion Policy运行环境搭建、代码结构、模型训练与动作生成机制。通过源码分析理解如何利用示范数据学习机器人操作策略,以及扩散模型如何生成连续动作序列,建立从视觉观察到机器人动作决策的技术认知。
五、机器人硬件配置与DexCap数据采集实践
具身智能不仅需要算法支持,更需要真实硬件系统配合。课程详细介绍机器人本体、机械臂、夹爪等硬件配置,以及软件环境安装与设备运行调试。结合DexCap项目,学习机器人操作数据采集、动作记录与相关环境部署流程,了解高质量示范数据在机器人模仿学习中的重要作用,进一步打通算法模型与物理设备之间的连接。
六、DEXIL学习算法与具身智能项目复现
课程最后深入讲解DEXIL学习算法,结合前面掌握的机器人基础、视觉感知、扩散策略及数据采集技术,分析算法实现思路与关键代码模块。通过不同开源项目的复现实践,培养学员阅读研究论文、理解算法框架、部署实验环境及定位工程问题的能力,逐步形成具身智能项目研发所需的综合技术素养。
七、适合人群与学习价值
本课程适合人工智能、计算机科学、自动化及机器人相关专业学生,也适合具备Python或机器学习基础、希望进入具身智能领域的算法工程师和开发人员。课程突出ORB-SLAM3源码解析、Diffusion Policy算法复现、DexCap硬件部署、DEXIL学习算法及机器人实操等核心内容,兼顾前沿研究与实际工程应用。
通过系统学习,学员能够建立对具身智能机器人技术架构的整体认识,熟悉典型开源项目的环境搭建与复现流程,提升机器人视觉感知、学习策略和硬件调试能力,为机器人算法研发、具身智能应用开发、科研实验及相关岗位求职积累实战经验。
📖 相关推荐

资深互联网从业者,专注AI工具研究与实战应用。长期跟踪ChatGPT、Claude、Stable Diffusion等前沿AI技术,擅长将复杂的技术概念转化为通俗易懂的教程。运营颜资源小站,致力于为中文用户提供高质量的AI教程、开源项目推荐和数字资源整理。
评论(0)