
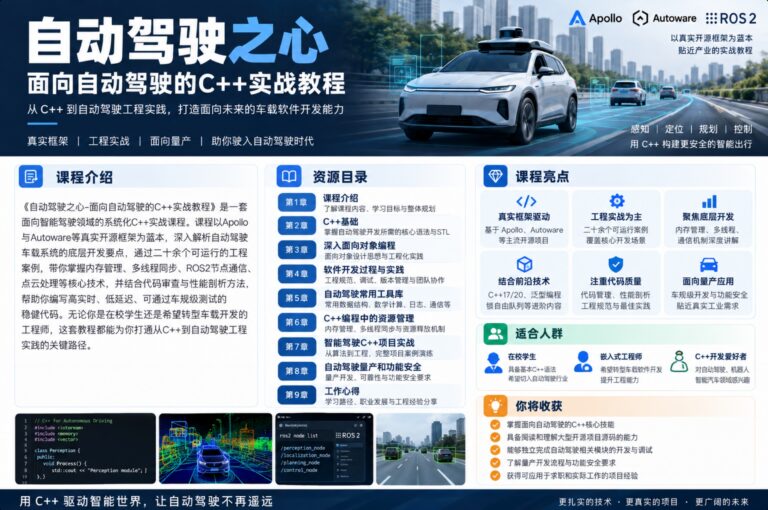
《自动驾驶之心-面向自动驾驶的C++实战教程》是一套围绕智能驾驶软件开发场景打造的系统化C++实战课程。它并不是传统意义上从变量、循环、函数一路讲起的普通C++入门课,而是以自动驾驶真实工程需求为主线,将C++基础、面向对象设计、资源管理、多线程开发、常用工具库、工程规范、项目实践以及量产功能安全等内容串联起来,帮助学习者真正理解“C++如何应用在自动驾驶系统中”。
课程首先从C++基础知识入手,对智能驾驶开发过程中高频使用的语法、函数、类、指针、引用、模板、STL容器等内容进行梳理,为后续复杂工程打好基础。对于已经学习过C++但知识比较零散的开发者,这一部分也可以帮助重新建立完整的知识体系,避免只会写简单Demo,却无法阅读大型自动驾驶项目源码的问题。
进入深入面向对象编程阶段后,课程会进一步讲解封装、继承、多态、接口设计、对象生命周期以及工程中的模块解耦思想。自动驾驶项目往往包含感知、定位、预测、规划、控制等多个模块,代码规模庞大,仅仅掌握语法远远不够,因此课程尤其重视软件架构思维与可维护性,帮助学习者理解大型C++项目到底应该如何组织代码。
在软件开发过程与实践章节中,课程会将重点延伸到真实企业开发环境,包括代码规范、工程构建、调试、版本管理、问题定位以及团队协作等内容,让学习者逐渐从“会写代码”向“会做工程”转变。同时结合自动驾驶常见工具库,讲解实际项目中经常接触到的数据结构、数学计算、日志、通信、配置管理以及相关开发组件,为阅读Apollo、Autoware以及其他智能驾驶开源项目奠定基础。
课程中非常重要的一部分是C++资源管理。自动驾驶系统需要长时间稳定运行,同时又要处理摄像头、激光雷达、毫米波雷达、定位等大量实时数据,因此内存泄漏、线程阻塞、资源竞争等问题可能直接影响系统稳定性。课程围绕智能指针、RAII、对象生命周期、内存管理、并发编程及资源释放机制展开,让学习者理解现代C++为什么强调安全、高效和自动化资源管理。
第七章进入智能驾驶C++项目实战,也是整套课程最具应用价值的部分。学习者会将前面掌握的语法、面向对象、工具库与资源管理知识真正应用到自动驾驶相关项目中,通过完整案例理解数据处理、模块通信、算法调用以及工程结构设计之间的关系。这种“知识点+项目”的学习方式,可以有效解决很多开发者学完C++之后仍然不知道怎样进入自动驾驶项目的问题。
后续的自动驾驶量产与功能安全章节,则进一步把视角从个人项目提升到工业级产品。课程会介绍量产开发中对稳定性、可靠性、异常处理、代码质量以及安全性的要求,帮助学习者认识实验室Demo与真正车载软件之间的差距。最后结合实际工作心得,对智能驾驶岗位学习路径、工程能力、项目经验以及职业发展方向进行总结。
总体来看,这套教程适合已经具备一定C++基础、希望进入自动驾驶、智能驾驶、车载软件、机器人或嵌入式开发方向的学习者,也适合正在从传统嵌入式、后端开发转型智能汽车行业的工程师。它最大的价值不是单纯教会几个C++语法,而是把C++能力放进自动驾驶真实工程环境中训练,让学习者逐步建立代码能力、工程思维、项目经验与量产意识,为后续深入Apollo、ROS2、Autoware、感知算法、规划控制以及车载软件开发打下更加扎实的基础。
📖 相关推荐

资深互联网从业者,专注AI工具研究与实战应用。长期跟踪ChatGPT、Claude、Stable Diffusion等前沿AI技术,擅长将复杂的技术概念转化为通俗易懂的教程。运营颜资源小站,致力于为中文用户提供高质量的AI教程、开源项目推荐和数字资源整理。
评论(0)